Шаговый двигатель, серво или BLDC
Тип привода выбирают по механической нагрузке и требуемому движению, а не по привычке конструктора. Шаговый двигатель прост в позиционировании и даёт удерживающий момент без датчика, но теряет момент на скорости и может пропустить шаг. Серво использует обратную связь и управляет моментом/скоростью/положением, обеспечивая динамику и диагностику. BLDC — тип двигателя; он может работать как простой шестиступенчатый привод или как полноценное серво с FOC и энкодером. Поэтому сравнение «stepper vs servo vs BLDC» требует уточнения: механика двигателя, драйвер, датчик, алгоритм и редуктор образуют единую ось.
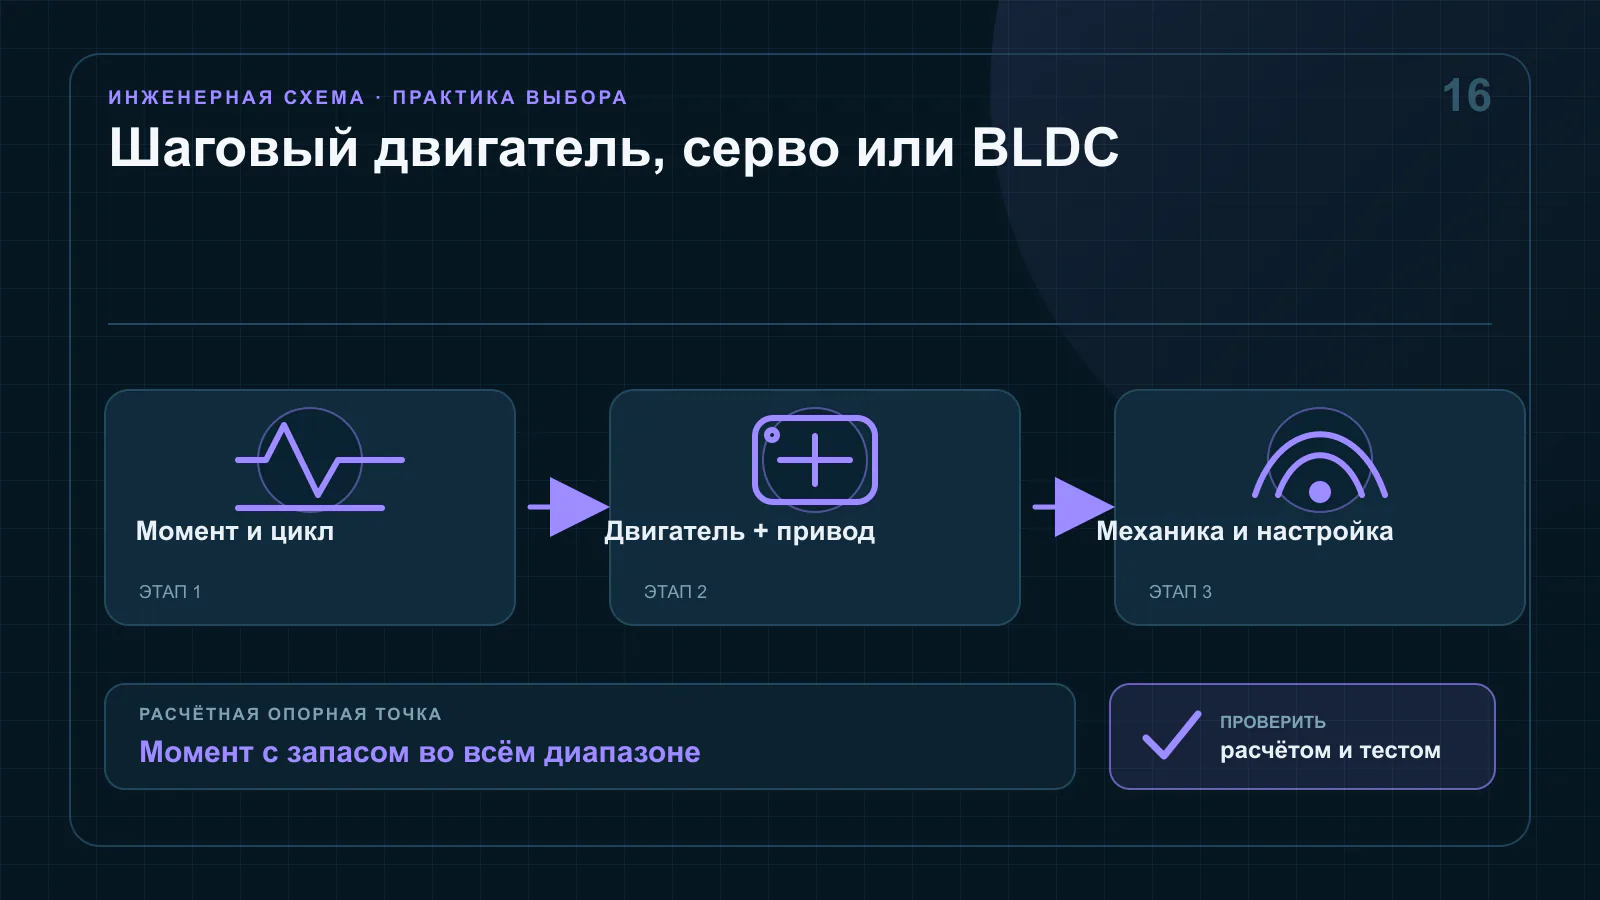
Опишите профиль движения
Задайте перемещение, максимальную скорость, ускорение, jerk, точность, повторяемость, duty cycle и время установления. Отдельно укажите внешнюю нагрузку, трение, вертикальную ось и возможный удар. Средний момент не заменяет пиковый на разгоне.
Постройте график speed/torque во времени. Для механизма подачи важна стабильность на малой скорости; для шпинделя — мощность на высокой; для pick-and-place — acceleration и settling. Только после этого сравнивают моторы.
Момент, мощность и инерция
Механическая мощность P = M × ω. Необходимый момент включает нагрузку, трение и разгон: Macc = Jtotal × α. Приведённая к валу инерция редуктора меняется с квадратом передаточного отношения. Слишком большой мотор увеличивает собственную инерцию и может ухудшить динамику.
Для серво используют отношение inertia load/motor в пределах рекомендаций производителя. Для stepper проверяют pull-out torque curve на реальной скорости; holding torque при нулевой скорости не говорит о работе на 1000 об/мин.
Когда хорош шаговый двигатель
Stepper подходит для умеренной скорости, предсказуемой нагрузки, точного дискретного позиционирования и ограниченного бюджета. Open-loop система не требует энкодера, а микрошаг уменьшает шум и ripple. Он удобен в дозаторах, небольших позиционерах, заслонках и приводах подачи.
Недостатки: падение момента с частотой, резонансы, нагрев при удержании и отсутствие подтверждения положения. Микрошаг повышает плавность, но не даёт пропорционального роста абсолютной точности: реальный ротор отклоняется под нагрузкой.
Closed-loop stepper
Энкодер позволяет обнаружить отставание, скорректировать ток и избежать постоянного максимального нагрева. Такой привод занимает промежуточную нишу. Но он не автоматически равен серво: bandwidth, torque control, инерция ротора и качество алгоритма могут быть иными.
Определите поведение при following error. Простое «догнать пропущенные шаги» может вызвать удар механики. Нужны лимит ошибки, controlled stop и сигнал в систему.
Что называют сервоприводом
Серво — замкнутая система с датчиком и регуляторами тока, скорости и положения. Двигатель может быть PMSM/BLDC, AC servo или brushed DC. Преимущества — высокий пиковый момент, скорость, широкий динамический диапазон, компенсация нагрузки и диагностика.
Цена включает drive, encoder, экранированные кабели, настройку и требования EMC. Для safety-функций могут потребоваться STO и сертифицированный drive. Нельзя сравнивать только цену двигателя со стоимостью полного сервокомплекта.
BLDC без и с обратной связью
Простая six-step коммутация по Hall sensors эффективна для вентилятора/насоса, где torque ripple допустим. Sensorless back-EMF хорошо работает на скорости, но старт под нагрузкой требует стратегии. FOC с encoder/resolver превращает BLDC/PMSM в высококачественное серво.
Выбирайте уровень управления по шуму, low-speed torque и динамике. Не добавляйте FOC там, где достаточно встроенного fan controller; но и не пытайтесь sensorless управлять вертикальной осью с нулевой скоростью без тормоза.
Драйвер шагового двигателя
Chopper driver регулирует фазный ток при напряжении питания выше номинала обмотки, что ускоряет нарастание тока на скорости. Настройка current limit основана на sense resistor и формуле datasheet. Supply voltage выбирают по драйверу, индуктивности и требуемой скорости, а не по сопротивлению обмотки.
Decay mode влияет на форму тока и слышимый шум. Современные драйверы предлагают stealth modes и диагностику stall, но их ограничения по скорости/моменту нужно проверять.
Питание и рекуперация
При торможении двигатель возвращает энергию в DC bus. Лабораторный БП часто не умеет поглощать её, напряжение растёт. Нужны bulk capacitance, brake resistor, regen supply или ограничение deceleration. Даже stepper способен поднимать шину при резком замедлении тяжёлой оси.
Рассчитайте ток и падение кабеля, общую ёмкость и OVP драйвера. Разъём питания и предохранитель выбирают по RMS и fault current.
Тормоз и вертикальная ось
Holding torque двигателя не является safety brake. При пропадании питания вертикальная ось может упасть. Применяют пружинный электромагнитный тормоз или самотормозящую механику, анализируя время включения и износ.
Управление тормозом синхронизируют с нарастанием момента: сначала двигатель удерживает нагрузку, затем снимается тормоз; при остановке наоборот. Fault должен привести к контролируемой последовательности, если остаётся питание.
Механические резонансы и редуктор
Stepper возбуждает резонансы, серво может войти в колебания при агрессивной настройке. Жёсткость муфты, люфт, ремень и основание входят в plant. Автонастройка drive — старт, а не доказательство устойчивости во всём диапазоне.
Редуктор увеличивает момент и разрешение, но добавляет backlash, потери и ресурс. Для точности сравнивайте ошибку всей кинематической цепи, включая винт и датчик на моторе/нагрузке.
Сравните оси по одинаковому циклу
Сделайте таблицу кандидатов с motor+drive+encoder+gearbox+cables+brake, а не цену одного мотора. На реальном motion profile измерьте cycle time, RMS/peak current, температура, settling error, audible noise и energy returned to DC bus. Запустите профиль при min/max supply, нагретом моторе и максимальной механической нагрузке.
Для stepper добавьте запас до pull-out curve и тест принудительного увеличения нагрузки до пропуска шага. Для серво фиксируйте following error и stability margins после autotune; для sensorless BLDC — успешный старт во всех положениях ротора. Итоговый критерий должен включать failure detection: ось, которая движется быстро, но не сообщает о ремне/encoder/cable fault, может быть хуже более простой.
Обслуживание и запасные части
Зафиксируйте shaft/flange, encoder protocol, cable pinout и drive parameters. Integrated proprietary servo быстро вводится, но создаёт vendor lock-in; discrete solution требует больше инженерной работы, зато может иметь альтернативы. Оцените срок поставки, наличие тормоза/редуктора и процедуру замены без длительной перенастройки станка.
Практический пример выбора
Ось перемещает 5 кг на 300 мм за 0,8 с с повторяемостью ±0,05 мм. Сначала рассчитывают ускорение, приведённую инерцию винта и peak torque. Stepper может выполнить задачу, если torque-speed curve даёт двукратный запас и пропуск шага некритичен. Если требуется диагностировать каждое положение и сократить settling, выбирают servo.
Для закрытой машины с малой серией сравнивают два прототипа: temperature, noise, energy, cycle time и behavior при заклинивании. Решение подтверждают реальным motion profile, не движением без нагрузки.
Примеры из каталога ChipBaza
TMC5160A-TA-T — пример контроллера/драйвера внешних MOSFET для шагового двигателя с расширенными режимами управления и диагностикой. DRV8876PWPR — пример H-bridge driver с регулированием тока для brushed DC/соленоидных нагрузок, а не готовое серво. STSPIN32G4 — пример интегрированной платформы трёхфазного BLDC/PMSM.
Эти позиции иллюстрируют разные приводы и не являются аналогами. К ним нужны разные моторы, power stage, sensors и firmware.
Что фиксировать при закупке оси
Укажите motor winding/current/inductance, shaft/flange, encoder resolution/protocol, brake voltage, cable length/connectors, drive supply и gearbox ratio/backlash. Название frame size не определяет электрическую совместимость. Approved комплект включает параметрический файл привода и тестовый motion profile. При замене любого элемента повторяют torque-speed, tuning, thermal и regen проверку; механически подходящий мотор может иметь другую инерцию и разрушить устойчивость контура.
Храните серийные номера двигателя, редуктора и drive как один узел. Это позволяет сопоставить нагрев, ошибки и ресурс с реальной конфигурацией и не смешивать статистику осей после сервисной перестановки компонентов.
Типовые ошибки
- выбирать stepper по holding torque;
- считать микрошаг абсолютной точностью;
- называть любой BLDC готовым сервоприводом;
- игнорировать инерцию мотора и редуктора;
- не предусматривать рекуперацию при торможении;
- использовать ток двигателя как единственный критерий драйвера;
- считать моторный момент безопасным тормозом;
- тестировать движение без рабочей нагрузки.
Чек-лист выбора оси
- построен speed/torque/time профиль;
- рассчитаны нагрузка, инерция, ускорение и редуктор;
- проверена torque-speed curve с запасом;
- определены точность, повторяемость и допустимый following error;
- выбраны sensor/control mode и fault behavior;
- рассчитаны питание, regen и тормоз;
- проверены резонансы, температура и EMC;
- сравнение выполнено для полного комплекта оси.
Источники для технической проверки
Параметры и ограничения сверяйте с актуальной документацией производителя для полного артикула и нужного исполнения.
Следующий шаг
Проверьте артикулы и количество до отправки заявки
Загрузите спецификацию в BOM-сервис или пришлите полный код производителя менеджеру. Если точное совпадение не доказано, позиция останется на ручной проверке.