Как выбрать энкодер: инкрементальный или абсолютный
Энкодер выбирают не по одному числу импульсов на оборот. Сначала нужно понять, что должна знать система: только скорость, приращение координаты, направление движения или точное положение сразу после включения. Затем проверяют разрешение и реальную точность, максимальную частоту сигналов, электрический интерфейс, механику вала, допустимые нагрузки и условия эксплуатации. Ошибка на любом из этих этапов проявляется уже при пуске. Энкодер может механически подойти, но перегрузить вход ПЛК частотой; иметь достаточное разрешение, но давать недопустимую погрешность; работать на столе, но терять импульсы рядом с частотным преобразователем. Поэтому полезно составить требования до выбора артикула.
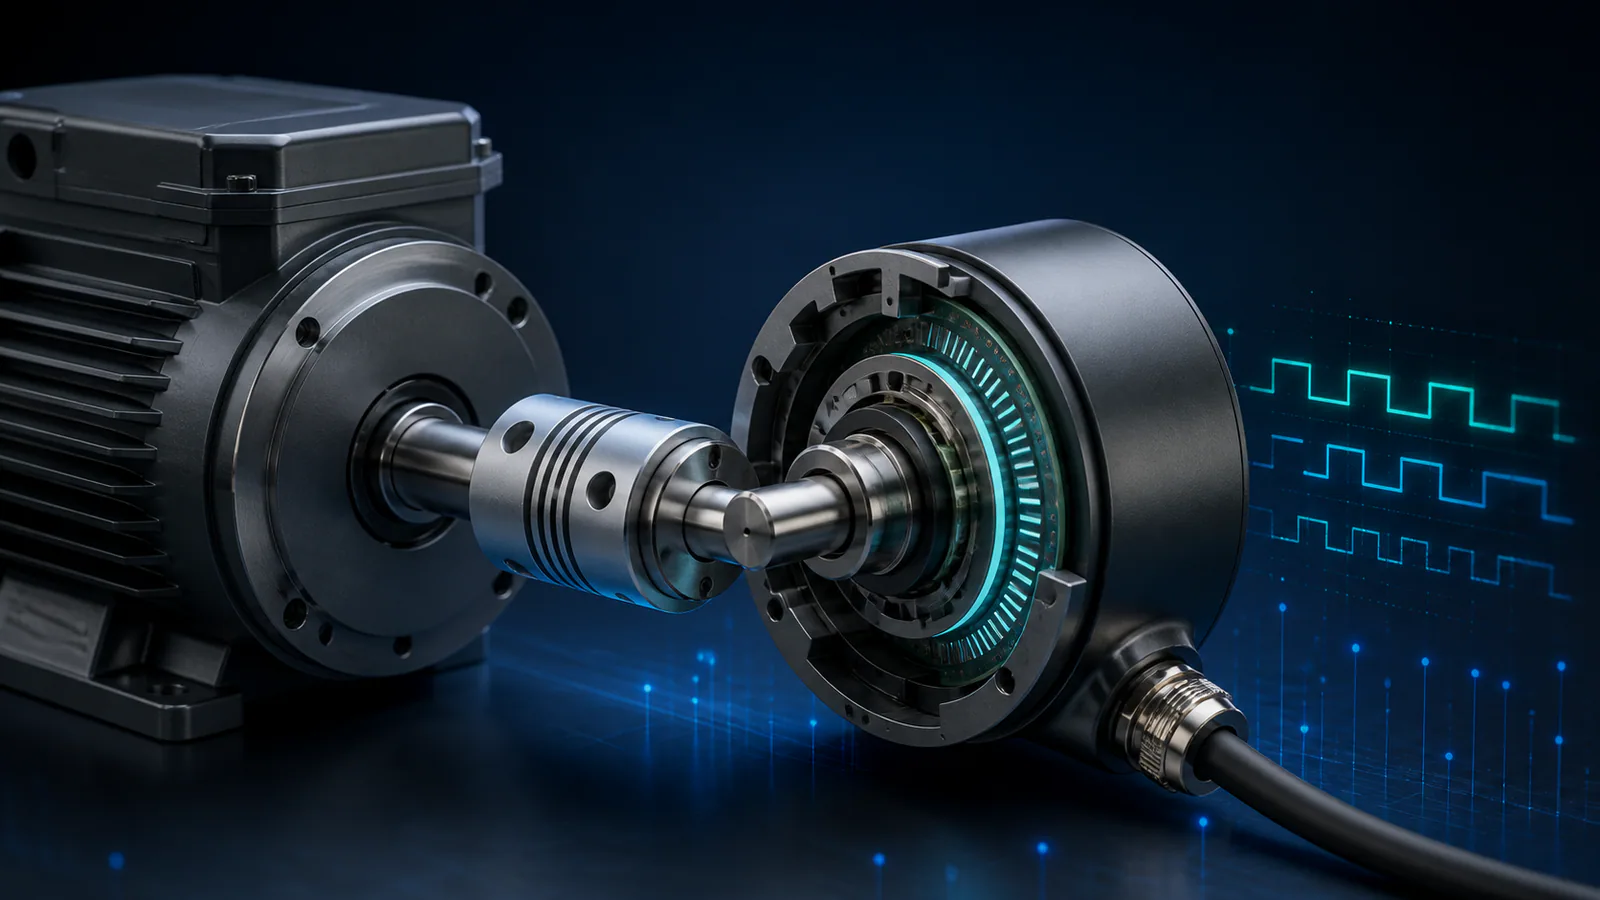
Начните с измеряемой величины
Для регулирования скорости обычно достаточно инкрементального энкодера. Контроллер считает импульсы за интервал времени, а по сдвигу каналов A и B определяет направление. Для позиционирования такой датчик тоже подходит, если оборудование выполняет поиск нулевой точки после включения и допустимо потерять координату при пропадании питания.
Абсолютный энкодер передаёт код текущего угла или линейного положения. Однооборотное исполнение различает позиции внутри одного оборота, многооборотное дополнительно хранит число оборотов. Оно нужно, если механизм нельзя безопасно возвращать к концевому датчику, координата должна быть известна сразу после запуска либо движение возможно при отключённом контроллере.
Отдельный класс — ручные панельные энкодеры для меню и органов управления. Они внешне тоже имеют вал и квадратурные контакты, но не рассчитаны на промышленное измерение положения двигателя. Их ресурс, скорость, люфт, способ монтажа и электрический сигнал относятся к интерфейсу оператора, а не к сервоприводу.
Инкрементальный энкодер: каналы A, B и Z
Два квадратурных канала сдвинуты по фазе. Если A опережает B, контроллер определяет одно направление; если B опережает A — обратное. Подсчёт только одного фронта даёт базовое число импульсов, а обработка всех фронтов A и B может увеличить число отсчётов в четыре раза. В документации контроллера нужно проверить, что именно означает его режим x1, x2 или x4.
Канал Z, index или marker обычно формирует один импульс за оборот и служит опорной меткой. Он не превращает энкодер в абсолютный: после включения вал всё равно нужно довести до метки, а для точного нуля часто используют дополнительный датчик и заданное направление подхода. В некоторых моделях ширина и фазовое положение Z относительно A/B различаются, поэтому вход должен соответствовать сигналу производителя.
Комплементарные выходы /A, /B и /Z предназначены для дифференциальной передачи. Приёмник сравнивает пару проводников и лучше подавляет общую помеху. Это особенно полезно для длинного кабеля, высокой частоты и работы рядом с приводом.
Абсолютный энкодер: параллельный код или последовательный интерфейс
Абсолютное значение может передаваться параллельными линиями, SSI, BiSS, CANopen, IO-Link, промышленным Ethernet или другим интерфейсом. Указать только «12 бит» недостаточно: нужно совместить протокол, физический уровень, скорость, формат кадра, питание, разъём и поддержку конкретным модулем ПЛК или приводом.
Разрешение однооборотного энкодера в n бит даёт 2ⁿ кодовых положений на оборот. Например, 12 бит — 4096 отсчётов, то есть теоретический шаг около 0,088°. У многооборотного устройства отдельно задаются биты внутри оборота и диапазон учёта оборотов. Нельзя складывать их и считать полученное число только угловым разрешением.
Проверьте поведение при пропадании питания. Многооборотный счёт может поддерживаться механической передачей, энергонезависимым принципом или резервным питанием; эксплуатационные ограничения у решений разные. Для оси безопасности также важны диагностическое покрытие, сертификаты и допустимая архитектура — обычный абсолютный энкодер не становится функционально безопасным только из-за сохранения координаты.
Разрешение, точность и повторяемость — разные параметры
Разрешение показывает минимальный цифровой шаг, но не гарантирует, что каждая граница кода находится в идеальном геометрическом месте. Точность характеризует отклонение измеренного угла от истинного, повторяемость — разброс при многократном подходе к одной позиции. На результат также влияют люфт муфты, эксцентриситет, деформация вала и механика самого станка.
Если 2000 импульсов на оборот обрабатываются в режиме x4, контроллер получает 8000 отсчётов, то есть 0,045° на отсчёт. Это цифровая дискретность, а не обещание абсолютной точности 0,045°. Для линейной оси к ошибке энкодера добавляются шаг винта, люфт редуктора, температурное расширение и упругость передачи.
Выбирайте разрешение с полезным запасом, но не максимальное возможное. Чем больше фронтов, тем выше требования к входу, кабелю, экранированию и времени обработки. Избыточное число отсчётов может усиливать видимый шум скорости и не улучшить точность механизма.
Рассчитайте максимальную частоту до заказа
Для инкрементального энкодера базовую частоту канала можно оценить так:
f = PPR × n / 60,
где PPR — число импульсов канала за оборот, а n — скорость в об/мин. При 2000 PPR и 3000 об/мин получается 100 кГц на канал. Если контроллер считает четыре фронта квадратуры, его внутренний поток событий достигает 400 тысяч отсчётов в секунду.
Проверьте максимальную выходную частоту энкодера, предельную скорость вращения, полосу входа ПЛК и ограничения конкретного режима высокоскоростного счётчика. Обычный дискретный вход, рассчитанный на кнопки и датчики, может фильтровать короткие импульсы. Также учитывайте минимальную длительность импульса и время распространения по входной схеме.
На очень низкой скорости измерение «импульсов за фиксированное окно» даёт грубый результат. Точнее измерять период между фронтами или использовать комбинированный алгоритм. Для регулирования привода нужна не только частота, но и предсказуемая задержка обработки.
Выходной каскад должен соответствовать входу
Open collector требует внешней подтяжки и обычно удобен для согласования напряжений, но скорость зависит от сопротивления и ёмкости кабеля. Слишком слабая подтяжка делает фронт медленным, слишком сильная увеличивает ток и нагрев. Нужно уточнить, NPN или PNP применяется, какое состояние считается активным и допускает ли вход ПЛК такое включение.
Push-pull активно формирует оба уровня и даёт быстрые фронты, но напряжение и логические пороги должны совпадать. Line driver с дифференциальными парами требует подходящего приёмника и, при необходимости, терминирования. Обозначения HTL, TTL и RS-422-подобный выход нельзя считать взаимозаменяемыми без схемы из datasheet.
Проверьте питание энкодера, выходной уровень под нагрузкой, допустимый ток, тип входа sink/source, общий провод и защиту от ошибки подключения. Если контроллер и датчик питаются от разных источников, убедитесь в допустимой разности потенциалов или примените развязку.
Механическое исполнение не менее важно электроники
Энкодеры бывают с выступающим валом, полым и сквозным полым валом. Валовый датчик обычно соединяют с механизмом гибкой муфтой. Жёсткая несоосная муфта передаёт радиальную и осевую нагрузку на подшипники энкодера и сокращает ресурс. Полый вал упрощает монтаж, но требует правильного зажима и реактивного упора корпуса.
Сверьте диаметр и длину вала, шпонку или лыску, тип фланца, расположение крепёжных отверстий, допустимые осевую и радиальную нагрузки, момент инерции и максимальные обороты. Кабель не должен тянуть корпус или работать как ограничитель вращения. Для ударной нагрузки и вибрации проверяют официальные значения конкретного исполнения.
Если энкодер приводится зубчатым ремнём, колесом или редуктором, учитывайте проскальзывание и передаточное отношение. Иногда полезнее измерять движение непосредственно на исполнительной оси, а не на двигателе: так система увидит люфт и обрыв передачи.
Кабель, экран и прокладка определяют устойчивость сигнала
Кабель энкодера прокладывают отдельно от силовых проводов двигателя и выхода частотного преобразователя. Пересечения выполняют по возможности под прямым углом. Для дифференциальных каналов используют согласованные витые пары A–/A, B–/B и Z–/Z; произвольное распределение проводников ухудшает подавление помех.
Экран должен иметь непрерывный низкоимпедансный путь на высокой частоте. Способ подключения к корпусу и PE выбирают в рамках общей EMC-концепции оборудования. Длинный «хвост» экрана к клемме ухудшает высокочастотные свойства. Не следует использовать экран как рабочий общий провод.
Для подвижной цепи нужен кабель с допустимым числом циклов и радиусом изгиба. Разъём, кабель и ввод рассматривают как единую систему: степень защиты корпуса энкодера не компенсирует негерметичный ответный разъём.
Условия среды и степень защиты
Проверьте рабочую температуру, влажность, конденсацию, пыль, масло, стружку, мойку, вибрацию и удар. Код IP относится к испытанному корпусу в указанной конфигурации и не описывает химическую стойкость, УФ-воздействие или пригодность к постоянному погружению сверх условий стандарта.
В пищевом производстве могут потребоваться специальные материалы и конструкция без зон накопления загрязнений. Во взрывоопасной зоне нужен датчик с соответствующей сертификацией и корректной схемой подключения. Для наружной установки отдельно проверяют солнечный нагрев и низкотемпературные свойства кабеля.
Оптический и магнитный принципы имеют разные сильные стороны, но выбирать только по общему ярлыку нельзя. Важны характеристики конкретной модели: точность, устойчивость к загрязнению, воздушный зазор, скорость и среда.
Пример выбора для конвейера
Пусть привод вращается до 1500 об/мин, а на валу установлено измерительное колесо окружностью 200 мм. При энкодере 1000 PPR и обработке x4 получаем 4000 отсчётов на 200 мм, то есть теоретически 0,05 мм на отсчёт. Частота одного канала при максимальной скорости равна 25 кГц, поток x4 — 100 тысяч отсчётов в секунду.
Далее проверяют, соответствует ли такая дискретность реальной механике. Проскальзывание колеса на 0,5 мм уже намного больше цифрового шага. Для точной длины важнее прижим, материал колеса и калибровка. Если после аварийного отключения изделие может переместиться, инкрементальная координата будет недостоверна; потребуется процедура базирования или абсолютное измерение.
Примеры из каталога ChipBaza
Наличие артикула в каталоге подтверждает только возможность рассматривать его как пример класса. Перед заказом сверяют актуальный datasheet, полный суффикс и механический чертёж.
- OMRON E6B2-CWZ6C 2000P/R 2M — пример промышленного инкрементального энкодера. Полное обозначение важно: оно фиксирует разрешение, выход, кабель и исполнение.
- ALPS Alpine EC11E15244B2 — пример панельного механического энкодера для интерфейса оператора. Его нельзя считать компактной заменой промышленному датчику положения.
Частые ошибки
- Принимать число отсчётов x4 за гарантированную точность.
- Подключать обычный дискретный вход вместо высокоскоростного счётчика.
- Не рассчитывать частоту при максимальных оборотах.
- Ставить жёсткую муфту при несоосности валов.
- Путать NPN, PNP, push-pull и дифференциальный line driver.
- Использовать кабель без витых пар рядом с преобразователем частоты.
- Считать канал Z абсолютной координатой.
- Заменять промышленный энкодер панельным механическим устройством.
Чек-лист перед заказом
- Определено, нужны скорость, направление, приращение или абсолютная позиция.
- Выбраны однооборотный/многооборотный принцип и процедура восстановления координаты.
- Рассчитаны PPR, режим x1/x2/x4 и максимальная частота.
- Точность отделена от разрешения и сопоставлена с ошибками механики.
- Выход, питание и пороги совместимы со входом ПЛК или привода.
- Сверены вал, фланец, муфта, нагрузки и максимальные обороты.
- Определены кабель, пары, экран, разъём и допустимая длина.
- Проверены температура, IP, вибрация, загрязнение и подвижная прокладка.
Источники для технической проверки
Параметры и ограничения сверяйте с актуальной документацией производителя для полного артикула и нужного исполнения.
Следующий шаг
Проверьте артикулы и количество до отправки заявки
Загрузите спецификацию в BOM-сервис или пришлите полный код производителя менеджеру. Если точное совпадение не доказано, позиция останется на ручной проверке.