LDO или импульсный стабилизатор
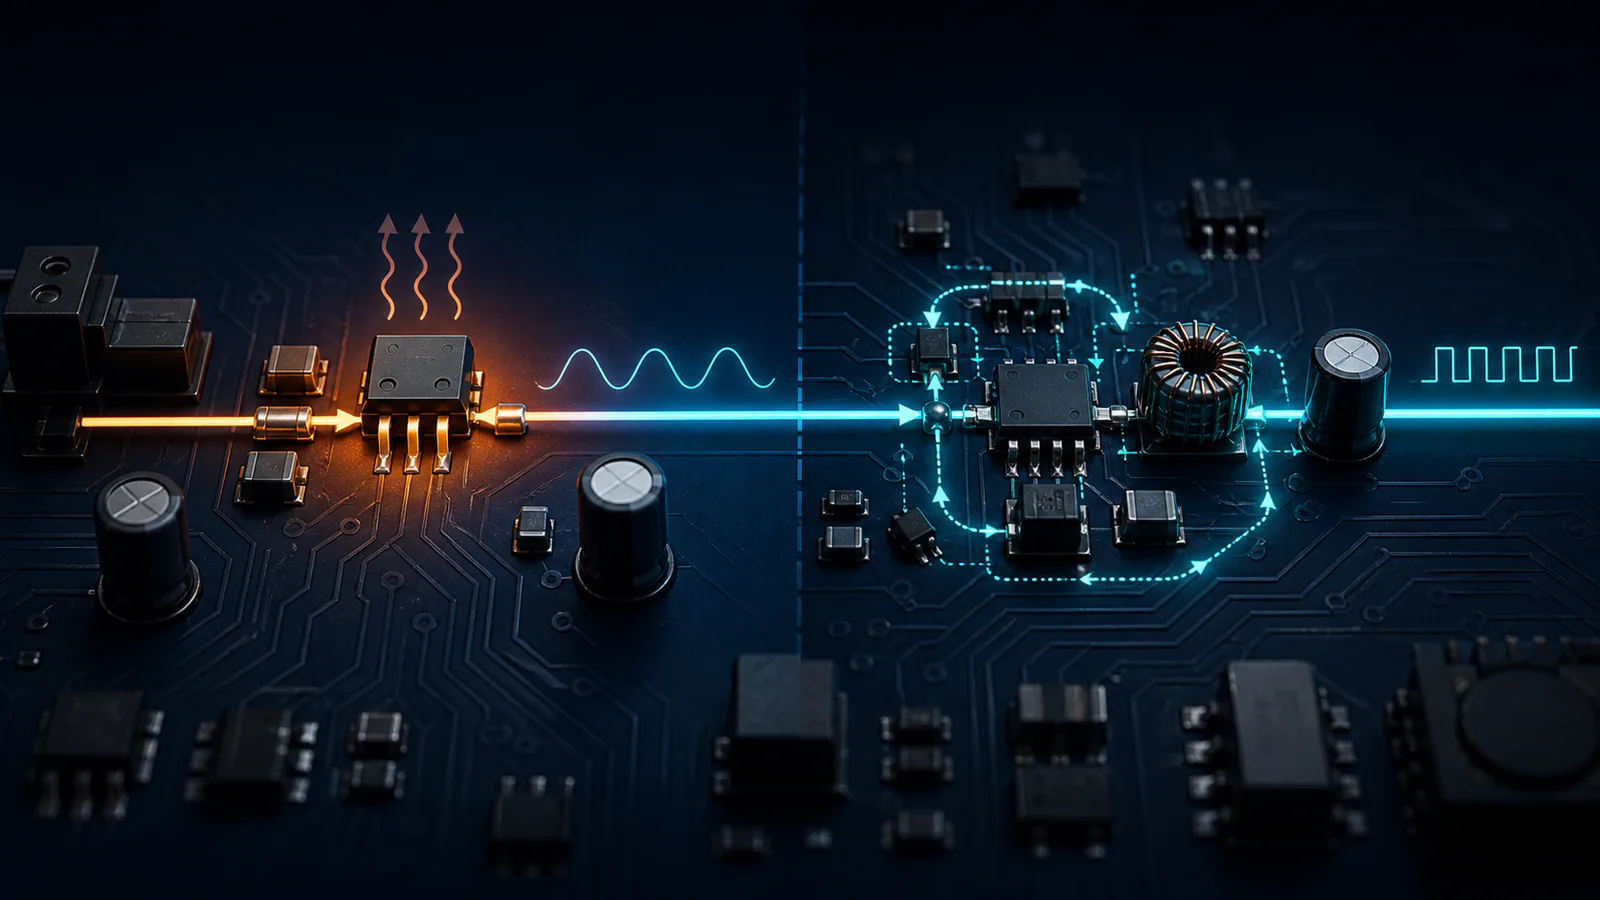
LDO прост, занимает мало места и не создаёт собственного переключающего узла, но разницу между входным и выходным напряжением превращает в тепло. Понижающий импульсный стабилизатор обычно экономичнее при большой разнице напряжений и токе, однако требует дросселя, силовых конденсаторов, аккуратной разводки и проверки EMI. Правильный выбор определяется не названием технологии, а потерями во всех режимах, качеством напряжения на нагрузке и ограничениями платы. Часто лучший результат даёт каскад: buck выполняет основное преобразование, а малошумящий LDO формирует отдельную аналоговую шину. Но такой каскад тоже рассчитывают — LDO нужен запас по входному напряжению, а его PSRR зависит от частоты и условий.
Зафиксируйте диапазоны, а не номиналы
Запишите минимальное и максимальное входное напряжение с пульсацией, бросками и допусками источника. Для батареи учитывают заряд, разряд и внутреннее сопротивление; для 12- или 24-вольтовой линии — рабочие отклонения и переходные процессы. Выход задают с допуском, максимальным током, профилем нагрузки и требованиями к запуску.
Уточните, нужен только step-down или вход иногда становится ниже выхода. Обычный LDO и buck не повышают напряжение. Для такого диапазона рассматривают buck-boost, SEPIC или другую топологию. Также определите последовательность включения шин, допустимый inrush, необходимость enable, power-good, tracking и разряда выхода.
Потери LDO считаются напрямую
Основная мощность на LDO приблизительно равна P = (Vin − Vout) × Iout плюс собственное потребление. При 12 В на входе, 3,3 В на выходе и токе 0,3 А получается 2,61 Вт тепла. Это уже серьёзная тепловая задача для компактного корпуса. Идеальная эффективность в таком режиме около Vout/Vin, то есть 27,5%, без учёта тока покоя.
При 5 В → 3,3 В и 50 мА потери составляют 85 мВт, что может быть вполне приемлемо. Поэтому правило «LDO только для малого тока» слишком грубое: важен произведённый перепадом и током нагрев, температура окружающей среды, медь платы и допустимая температура кристалла.
Dropout проверяют при худшем токе
LDO поддерживает регулирование, пока Vin превышает Vout на необходимый dropout. Это напряжение зависит от тока, температуры и конкретной технологии. Значение из заголовка datasheet может быть типовым при одном режиме; для гарантии нужен максимальный параметр при требуемом токе.
Если питание проседает, LDO переходит в dropout, и выход начинает следовать входу с потерей на проходном элементе. В этот момент PSRR и точность уже не соответствуют нормальному режиму. Для батарейного устройства рассчитывают, до какого напряжения система сохраняет функцию, а не только момент полного выключения.
Импульсный стабилизатор оценивают по рабочей точке
КПД buck зависит от Vin, Vout, тока, частоты, ключей, дросселя и режима лёгкой нагрузки. Типовой график полезнее одного максимального процента, но окончательный расчёт подтверждают на плате. Потери включают проводимость ключей и дросселя, переключение, заряд затворов, ток контроллера и ESR конденсаторов.
При малой нагрузке преобразователь может перейти в pulse-skipping или PFM: средний КПД растёт, но спектр пульсаций меняется. Для радиотракта, аудио или точного АЦП это может быть важнее средней эффективности. Некоторые микросхемы позволяют принудительный PWM, ценой большего потребления.
Шум нельзя оценивать только по слову LDO
LDO не имеет дроссельного переключающего узла, но обладает собственным шумом, ограниченным PSRR и реакцией на переход нагрузки. PSRR обычно снижается с частотой; LDO после buck может хорошо подавлять низкочастотную составляющую, но хуже — фронты и гармоники на мегагерцах. Нужны входные и выходные конденсаторы с указанными ёмкостью, ESR и размещением.
У buck важны ripple на основной частоте, звон switching node, токовые петли и излучение. Малый ripple на выходе не гарантирует низкий шум у чувствительной нагрузки: помеха может проникать через землю, паразитную ёмкость и электромагнитное поле дросселя. Компоновка часто сильнее влияет на результат, чем замена номинала конденсатора.
Переходная характеристика и запас энергии
Цифровой процессор или радиомодуль потребляет ток импульсами. Стабилизатор должен удержать напряжение при скачке нагрузки с учётом скорости петли и выходной ёмкости. Приближённая мгновенная просадка от конденсатора связана с ΔV ≈ ΔI × Δt / C плюс вклад ESR. Но затем регулятор должен восполнить заряд без чрезмерного выброса.
Проверяйте графики load transient в условиях, близких к проекту. Большая ёмкость не всегда разрешена: она увеличивает пусковой ток и может нарушить устойчивость LDO или режим защиты buck. Керамические конденсаторы теряют эффективную ёмкость под DC bias, поэтому номинал на корпусе не равен ёмкости в рабочей точке.
Ток покоя важен для батарейного режима
Если устройство большую часть времени спит, Iq регулятора может определять срок работы сильнее, чем КПД в активном режиме. Считайте энергию по циклу: сон, измерение, передача и ожидание. Уточняйте ток shutdown, утечку через обратные пути и наличие разряда выхода.
Некоторые buck имеют высокий КПД при миллиамперах, но заметный собственный ток; другие оптимизированы для микропотребления. LDO с малым Iq может выиграть при небольшом перепаде и короткой активности. Сравнение выполняют по среднему заряду за цикл, а не по одному режиму.
Разводка импульсного узла
Минимизируйте горячие петли входного конденсатора, ключей, диода или синхронного MOSFET и земли. Switching node делают компактным и держат вдали от обратной связи, кварца и аналоговых входов. Делитель feedback подключают к чистой точке выхода; силовая и сигнальная земли сходятся по рекомендации производителя.
Дроссель выбирают по индуктивности, току насыщения, RMS-току, DCR, потерям на частоте и экранированию. Конденсаторы — по рабочему напряжению, эффективной ёмкости, ripple current и температуре. Референсная разводка datasheet — отправная точка, а не декоративный рисунок.
Пример: питание MCU от 12 В
Нагрузка 3,3 В потребляет 20 мА в standby и 250 мА пиками. LDO при пике рассеивает (12 − 3,3) × 0,25 ≈ 2,18 Вт; это требует серьёзной тепловой проверки, а средняя энергия может быть высокой. Buck снижает основные потери, но его пульсации и режим лёгкой нагрузки нужно измерить.
Практичная архитектура — buck на 3,6–4,0 В и малошумящий LDO на 3,3 В для чувствительной части, если dropout и тепловой баланс позволяют. Для чисто цифровой нагрузки второй каскад может быть лишним. Решение подтверждают измерением пиков тока, температуры, ripple и времени работы от источника.
Как проверить питание после разводки платы
Первое включение выполняют с ограничением тока и без дорогой нагрузки. Проверяют правильность выходного напряжения, форму запуска, ток холостого хода и отсутствие самовозбуждения. Затем подключают электронную нагрузку и проходят несколько рабочих точек от минимального до максимального тока. Для каждой точки фиксируют входное и выходное напряжение, потребляемую мощность, КПД или рассеиваемую мощность и температуру компонентов после установления теплового режима.
Переходный тест важнее статической красивой цифры. Нагрузка ступенчато меняется с тем фронтом и амплитудой, которые создаёт реальное устройство. Осциллографом измеряют провал, выброс и время восстановления. Щуп подключают короткой землёй непосредственно к выходному конденсатору. Для импульсного преобразователя дополнительно наблюдают узел переключения и проверяют отсутствие чрезмерного звона; для LDO — устойчивость с минимальной и максимальной допустимой выходной ёмкостью и её ESR.
Проверку повторяют при минимальном входном напряжении, когда возможен dropout, и при максимальном, когда нагрев наибольший. После прогрева оценивают запас до теплового ограничения. Чувствительные аналоговые каналы и радиотракт проверяют в активных режимах преобразователя: допустимая пульсация на выходе ещё не гарантирует отсутствие помех в рабочей полосе самого устройства.
Примеры из каталога ChipBaza
Полный артикул определяет напряжение, корпус и температурный диапазон; перечисленные позиции не заменяют друг друга без перерасчёта схемы.
- Texas Instruments REG1117A/2K5 — пример регулируемого LDO в корпусе SOT-223; тепловые возможности зависят от меди платы и перепада напряжений.
- Texas Instruments LM2596S-ADJ/NOPB — пример регулируемого понижающего импульсного регулятора, требующего внешних дросселя, диода и конденсаторов.
- Texas Instruments TPS62162DSGT — пример синхронного buck с фиксированным выходом для компактного узла питания.
- Diodes AP62150WU-7 — пример современного компактного синхронного понижающего преобразователя.
Частые ошибки
- Сравнивать только максимальный выходной ток.
- Не считать P = (Vin − Vout) × I для LDO.
- Брать dropout и КПД из типовой точки, не соответствующей проекту.
- Игнорировать DC bias керамических конденсаторов и насыщение дросселя.
- Разводить buck как обычную низкочастотную схему.
- Считать LDO идеальным фильтром всех гармоник импульсного преобразователя.
- Не проверять ток покоя и режим pulse-skipping.
Чек-лист перед заказом
- Заданы крайние Vin, Vout, ток и профиль нагрузки.
- Для LDO рассчитаны потери, dropout и температура кристалла.
- Для buck оценены КПД, дроссель, конденсаторы и токи ключей.
- Проверены ripple, PSRR, load transient и требования чувствительной нагрузки.
- Учтены Iq, shutdown и последовательность включения.
- Компоновка выполнена по критическим токовым петлям.
- Прототип испытан при минимальном/максимальном входе, токе и температуре.
Источники для технической проверки
Параметры и ограничения сверяйте с актуальной документацией производителя для полного артикула и нужного исполнения.
Следующий шаг
Проверьте артикулы и количество до отправки заявки
Загрузите спецификацию в BOM-сервис или пришлите полный код производителя менеджеру. Если точное совпадение не доказано, позиция останется на ручной проверке.