Как выбрать GNSS-модуль и антенну
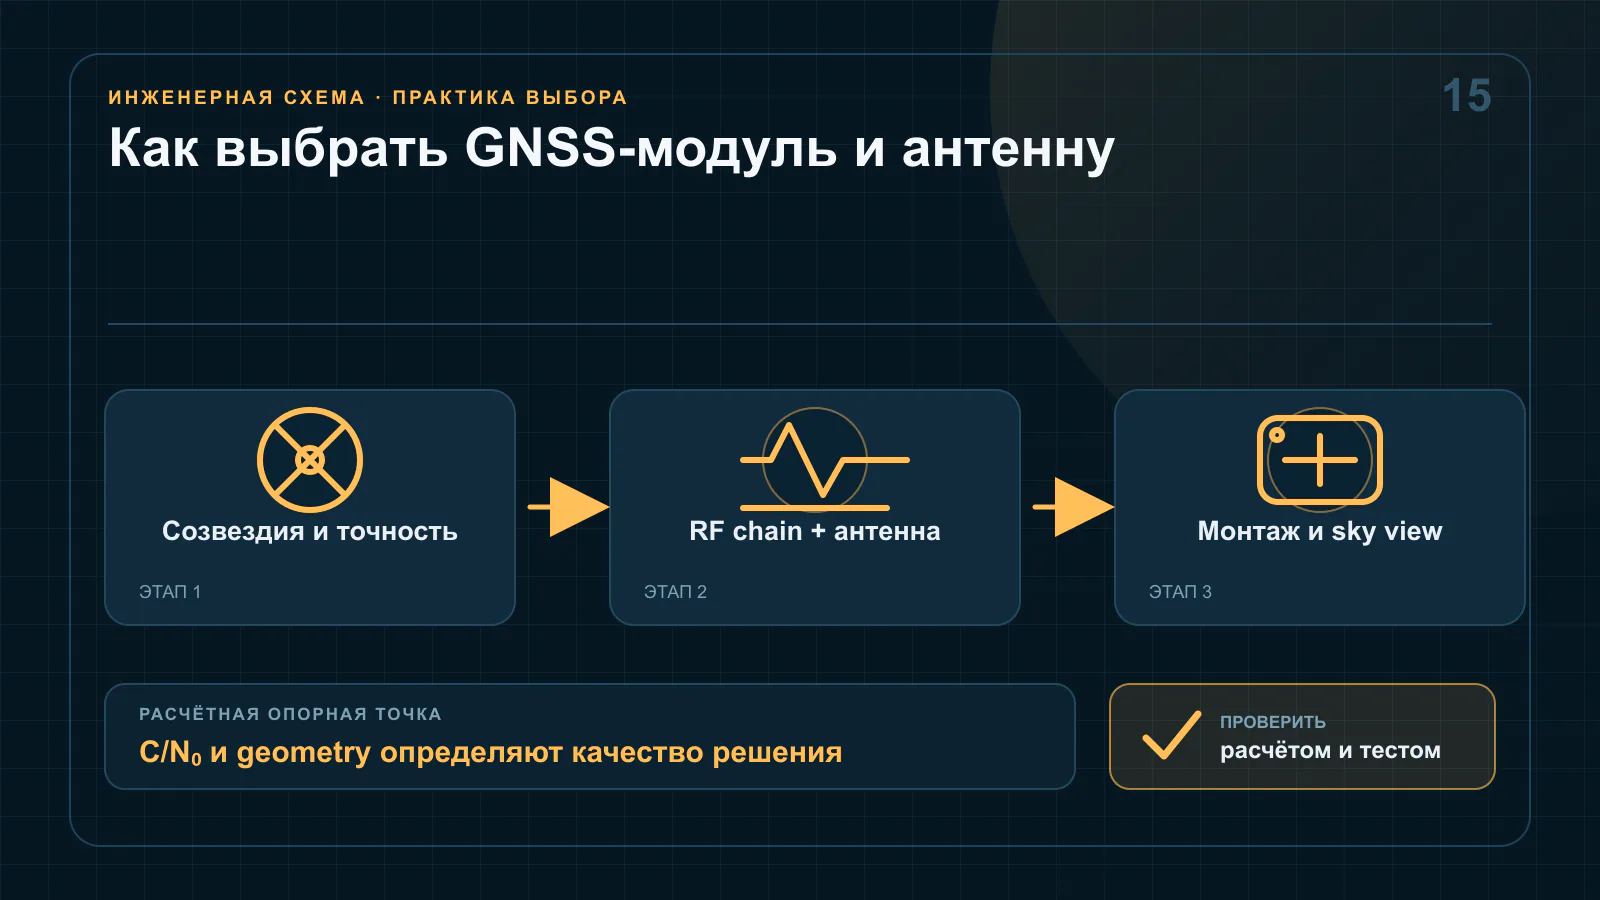
Навигационный модуль не гарантирует координаты в любом корпусе. Сигналы спутников у поверхности земли очень слабы, поэтому потери антенны, шум DC/DC и близкий LTE-передатчик способны сильнее повлиять на результат, чем разница между двумя поколениями GNSS. Для синхронизации времени дополнительно важны PPS, holdover и задержка тракта, а не только точность позиции. Проектирование следует вести как RF-систему: созвездия и диапазоны → антенна → фильтр/LNA → кабель/feed → receiver → firmware и условия установки. TTFF, sensitivity и accuracy сравнивают только при одинаковых тестовых условиях.
Исходные данные для GNSS-приёмника
| Параметр | Что зафиксировать | Влияние на архитектуру |
|---|---|---|
| Функция | Tracking, navigation, timing/PPS или geofence | Module features, update rate и firmware |
| Среда | Open sky, город, помещение, vibration и dynamics | Созвездия, sensitivity и dead reckoning |
| Антенна | Passive/active, gain, noise figure, cable loss | LNA, bias tee, SAW и supply current |
| Помехи | LTE, Wi-Fi, CPU clocks и DC/DC harmonics | Filtering, placement и shielding |
| Запуск | Cold/warm/hot TTFF и backup retention | Backup supply, assisted GNSS и test scenario |
Определите задачу: координаты, скорость или время
Трекеру важны energy per fix, cold-start TTFF и работа при частично закрытом небе. Навигации — update rate, dynamic model и latency. Timing receiver должен выдавать стабильный timepulse, учитывать antenna cable delay и сообщать validity.
Запишите требуемую горизонтальную/вертикальную точность, частоту обновления, максимальную скорость/ускорение, время до первого результата и режимы потери спутников. Фраза «точность 1 м» без sky conditions и percentile неполна.
Созвездия и частотные диапазоны
Одновременная работа GPS, GLONASS, Galileo и BeiDou увеличивает число видимых спутников, особенно в городе. Multi-band L1/L5 или L1/L2 помогает уменьшить ionospheric/multipath ошибки, но требует соответствующей антенны, RF front end и больше энергии.
Проверьте, какие constellations и bands поддерживаются одновременно, а какие являются альтернативными конфигурациями. Число «72 channels» само по себе не описывает качество приёмника.
Standard precision, dead reckoning и RTK
Обычный модуль выдаёт автономную позицию. Dead reckoning объединяет GNSS с IMU и сигналами автомобиля, продолжая оценку в тоннеле, но требует монтажа, калибровки и vehicle model. RTK использует correction data и carrier phase для сантиметрового класса при подходящей антенне и условиях.
Эти функции нельзя добавить только сменой firmware, если module/antenna не поддерживает нужные measurements/bands. Также требуется канал corrections и base/network service.
TTFF и режимы старта
Cold start не имеет актуальных данных времени/орбиты, warm/hot start сохраняет часть состояния. Backup supply и nonvolatile data сокращают TTFF, но потребляют энергию и требуют корректной последовательности питания. Assisted GNSS загружает данные по сети, меняя зависимость от cloud/service.
Сравнивайте guaranteed/typical TTFF при одинаковом signal level. В металлическом помещении модуль может вообще не получить первый fix независимо от паспортных секунд.
Пассивная антенна
Пассивная patch/chip antenna не требует питания и подходит при очень коротком низкопотерном feed к module со встроенным LNA. Её эффективность зависит от ground plane, ориентации и корпуса. Керамический patch обычно требует правильной земли и обращённой к небу стороны.
Потери дорожки до LNA напрямую ухудшают system noise figure. Поэтому пассивный путь делают коротким и удаляют от цифровых источников. Конкретный производитель receiver может задавать максимальную рекомендованную длину.
Активная антенна
Активная антенна объединяет radiator, LNA и часто SAW filter. Усиление перед длинным кабелем компенсирует его потери и снижает вклад шума последующих каскадов. Но слишком высокий gain может перегрузить receiver или усилить nearby interferer.
Активной антенне нужно питание по coax через bias tee. Проверяют voltage/current, short protection, open detection и maximum LNA gain. Цифра «28 dB» обычно включает amplifier gain и ничего не говорит об эффективности radiator без дополнительных данных.
Пример бюджета активного тракта
Пусть пассивный radiator имеет условный gain −2 dBic в нужной установке, LNA 20 dB, filter insertion loss 1,5 dB, кабель 3 dB и connector 0,5 dB. Net gain от поля до receiver input около −2 + 20 − 1,5 − 3 − 0,5 = 13 dB.
Это не означает улучшение C/N0 на 13 dB относительно идеальной антенны: noise figure, antenna efficiency и receiver overload ограничивают результат. Цель LNA — поднять сигнал до потерь кабеля при малом собственном шуме, а не создать информацию из шума.
SAW-фильтр и LNA: порядок важен
Filter перед LNA защищает от сильной внеполосной помехи, но его insertion loss ухудшает noise figure. LNA перед filter сохраняет sensitivity, но может быть перегружен LTE/ISM сигналом. Архитектура SAW–LNA–SAW даёт компромисс и встречается в modules для совместной работы с cellular radio.
Используйте hardware integration manual выбранного module. Встроенный LNA иногда переводят в low-gain/bypass при активной antenna, иначе суммарный gain станет чрезмерным.
Ground plane и расположение patch
Patch antenna размещают на плоской земле рекомендованного размера, вдали от высоких компонентов и краёв metal enclosure. Сдвиг ground dimensions меняет tuning и pattern. Антенна должна видеть небо; вертикальная установка патча, рассчитанного на верхнюю полусферу, ухудшает результат.
Встроенная chip antenna требует своего keepout и matching. Настройка проводится в конечном корпусе с батареей, display и cable harness.
Помехи от LTE, CPU и DC/DC
Harmonics clock, memory bus, display и switching regulator могут попадать в GNSS bands. Cellular transmitter создаёт очень сильный nearby signal и способен перегрузить front end вне основной полосы. Простое увеличение antenna gain иногда ухудшает ситуацию.
Проверяют C/N0 по спутникам при выключенных и включённых узлах, проводят near-field scan и тестируют transmit bursts LTE/Wi‑Fi. Разводят RF/clock/power, экранируют источники и выбирают filter по реальному спектру.
PPS и синхронизация времени
Timepulse output может иметь наносекундный jitter относительно GNSS time при определённых условиях, но firmware message приходит позже и с переменной задержкой. Для точного времени используют PPS как аппаратное событие, а serial data — для номера секунды и status.
Учитывают cable delay примерно несколько наносекунд на метр в зависимости от velocity factor, internal receiver delay и validity. При потере спутников нужен oscillator holdover; GNSS module не заменяет disciplined clock architecture.
Питание и backup
GNSS имеет acquisition peaks и чувствителен к ripple. LDO или filtered supply размещают рядом, decoupling повторяют по manual. Backup domain может сохранять RTC и orbital data; leakage внешних элементов не должен разрядить маленький накопитель.
Если основное питание выключается часто, рассчитайте backup time и cold-start energy. Supercapacitor полезен для часов, но его voltage/leakage/charge time проверяют отдельно.
Практический пример трекера
Трекер с LTE размещён в пластиковом корпусе, нужен fix раз в 10 минут и cold start менее минуты под открытым небом. Module поддерживает несколько constellations и имеет встроенный LNA/SAW. При passive patch feed короче 50 мм, но батарея закрывает половину земли и C/N0 падает.
После изменения placement C/N0 улучшается. Для внешнего варианта с 3-м кабелем выбирают active antenna: gain согласуют с recommended input, bias имеет current limit/open-short diagnostics. Тесты выполняют под открытым небом, у окна, в городе и одновременно с LTE transmit; логируют TTFF, satellites, C/N0, current и failed fixes.
Примеры из каталога ChipBaza
MAX-M10S-00B иллюстрирует GNSS module со встроенным RF front end. ANT GPS BY-GPS/GLONASS-254 PCB показывает passive patch, а RANT GPS/GLONASS-07 SMA-M 5M — внешнюю cable antenna. Это элементы разных конфигураций, не автоматически совместимый комплект.
Для каждого проверяют bands/constellations, supply, active-antenna bias, gain/noise figure, connector, cable loss, ground requirement и полный MPN.
Типовые ошибки
- сравнивать accuracy без условий и percentile;
- выбирать по числу channels;
- использовать multi-band receiver с single-band antenna;
- ставить passive antenna после длинного cable;
- компенсировать плохой radiator большим LNA gain;
- добавлять SAW без учёта insertion loss;
- тестировать GNSS без LTE transmit;
- считать NMEA timestamp эквивалентом PPS.
Чек-лист GNSS-тракта
- задача position/velocity/time формализована;
- constellations и bands совместимы с antenna;
- TTFF и energy проверены для cold/warm starts;
- passive/active architecture выбрана по loss/noise;
- LNA gain не перегружает receiver;
- ground, keepout и orientation соблюдены;
- cellular/digital interference измерена;
- PPS, validity и holdover определены;
- final enclosure прошёл field tests.
Источники для технической проверки
Параметры и ограничения сверяйте с актуальной документацией производителя для полного артикула и нужного исполнения.
Следующий шаг
Проверьте артикулы и количество до отправки заявки
Загрузите спецификацию в BOM-сервис или пришлите полный код производителя менеджеру. Если точное совпадение не доказано, позиция останется на ручной проверке.